Физические основы строительной акустики
Затуханием называется постепенное ослабление колебаний с течением времени, обусловленное потерей энергии колебательной системой. При механических колебаниях причиной затухания является действие сил трения и излучение энергии колебаний в окружающую среду в виде упругих волн. Свободные колебания всех реальных колебательных систем являются затухающими.
Рассмотрим затухающие колебания линейной системы. Система называется линейной , если параметры, характеризующие существенные в рассматриваемом процессе физические свойства системы, не изменяются в ходе процесса.
Дифференциальное уравнение затухающих колебаний в линейной системе:
где ω – циклическая частота незатухающих собственных колебаний системы, δ (с -1 ) – коэффициент затухания.
Решение этого уравнения имеет вид:
Здесь — амплитуда затухающих колебаний, — циклическая частота затухающих колебаний.
В экспоненциальной форме уравнение затухающих колебаний записывается как:
Слободянюк А.И. Физика 10/17.5
Рассмотренные свободные незатухающие колебания являются идеализацией, моделью применимой на небольших временных интервалах. В реальных механических колебательных системах обязательно присутствуют диссипативные силы (силы трения, силы вязкости), приводящие к уменьшению механической энергии системы из-за ее перехода в другие формы, например, в тепловую. В данном разделе мы рассмотрим описание колебательного движения при наличии таких сил.
17.5.1 Затухание под действием силы сухого трения.
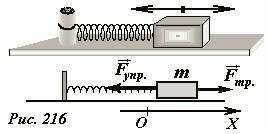
Рассмотрим характер движения пружинного маятника (Рис. 216) с учетом силы сухого трения. Будем считать, что сила, действующая на брусок со стороны горизонтальной поверхности, подчиняется закону Кулона-Амонтона. Коэффициент трения обозначим μ, будем считать, что он не зависит от скорости движения бруска, также пренебрежем различием между трением скольжения и максимальным трением покоя.
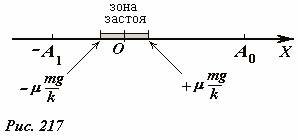
Совмести ось Ox с направлением движения бруска, а ее начало с положением недеформированной пружины. При отклонении бруска на расстояние x, на него в горизонтальном направлении будут действовать силы упругости и сила трения (Рис. 217). Если в этом положении сила упругости \(F_
брусок может находиться в покое, если его скорость равна нулю, поэтому этот интервал является зоной застоя. Пусть начальное отклонение бруска равно A0 лежит вне зоны застоя, начальную скорость будем полагать равной нулю. В этом случае уравнение движения бруска имеет вид (см. рис. 216)
ma = −kx + \mu mg\) . (2)
Особо подчеркнем, что это уравнение справедливо только при движении бруска влево, то есть до тех пор, пока скорость бруска отрицательна υ < 0 — при изменении направления движения изменится знак при силе трения [1] .
В этом принципиальное отличие этого уравнения от уравнения движения груза, подвешенного на пружине (уравнение (7) из раздела 17.3.1), в котором постоянная сила mg действительно постоянна — не зависит от направления движения. Тем не менее, мы можем воспользоваться рассмотренным ранее методом решения уравнения (2), не забывая об его ограниченной области применимости. Преобразуем уравнение (2) к виду
ma = −k \left (x — \mu \frac
Это уравнение является уравнением гармонических колебаний для величины \(
x_1(t) = x — \mu \frac
\omega = \sqrt<\frac
x(t) — \mu \frac
откуда следует закон движения бруска
x(t) = \mu \frac
Скорость бруска будет изменяться по закону
\upsilon(t) = -\omega \left (A_0 — \mu \frac
Остановка бруска произойдет в момент времени \(t_1 = \frac<\pi> <\omega>= \frac
A_1 = x(t_1) = -A_0 + 2 \mu \frac
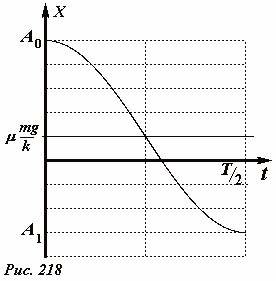
Обратите внимание, что координата точки остановки может быть как положительной, так и отрицательной в зависимости от величины начального отклонения. График закона на временном интервале \(
t \le \frac
\mu \frac
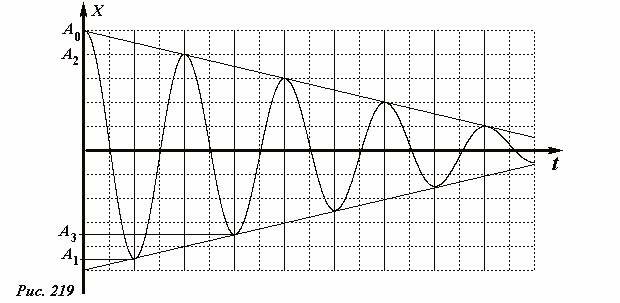
На Рис. 219 показан график закона движения бруска при относительно малом коэффициенте трения, «сшитый» из участков синусоид, аналогичных рассмотренной выше. Между последовательными остановками отклонение бруска уменьшается на постоянную величину
\Delta |A| = 2 \mu \frac
до тех пор пока очередная точка остановки не попадет в область застоя.
Таким образом, постоянная по модулю сила трения не изменяет частоту колебаний, но приводит к уменьшению амплитуды колебаний, причем это уменьшение происходит по линейному закону.
Здесь необходимо сделать одно филологическое замечание. Процесс затухающих колебаний не является периодическим, поэтому использование таких понятий, как период, частота, амплитуда колебаний, строго говоря, не оправдано. Однако при малом затухании эти термины используются: в этом случае под переменной амплитудой колебаний можно понимать отклонение от положения равновесия в моменты остановки, периодом колебаний можно считать промежуток времени между двумя максимальными отклонениями (пусть и различными) в одну сторону. Конечно, при сильном трении (или малом начальном отклонении) движение может содержать только одну фазу: в одну сторону до остановки. Сколько должно быть возвращений два, три. чтобы движение можно было считать колебательным, решайте самостоятельно.
Рассмотрим теперь превращения различных форм энергии в процессе затухающих колебаний. Начальная энергия пружины \(
U_0 = \frac
Так при движении бруска от положения начального отклонения \(x = A_0\) до границы зоны застоя \(
x = \mu \frac
— направление смещения совпадает с направлением силы упругости, поэтому сила упругости совершает положительную [2] работу \(\delta A_
\Delta E_
и количества выделившейся теплоты равна начальной энергии бруска (что непосредственно следует из уравнения (8)):
Аналогично можно описать процессы превращения энергии и на других участках движения. Важно не забывать, что всегда работа является мерой перехода энергии из одной формы в другую.
Так с помощью закона сохранения энергии легко получить координату первой точки остановки. Учитывая, что в этой точке скорость и кинетическая энергия бруска равны нулю, запишем уравнение
смысл которого можно выразить словами [3] : сумма потенциальной энергии системы момент остановки и количества выделившейся теплоты равна начальной энергии системы. Из уравнения (10) следует формула (6) для координаты первой остановки.
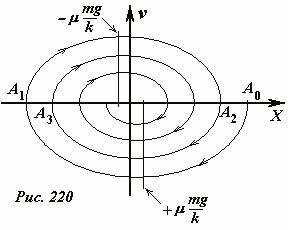
Уравнение закона сохранения энергии (9) позволяет построить фазовую траекторию движения бруска. Путем алгебраических преобразований это уравнение приводится к виду
которое является уравнением эллипса смещенного относительно начала координат. Это уравнение справедливо для первой половины периода колебаний, дальнейшие участки строятся аналогично – результат построения показан на Рис. 220.
17.5.2 Затухание колебаний под действием сил вязкого трения.

Еще одной часто встречающейся причиной затухания колебаний являются силы вязкого трения. Для анализа такого типа движения рассмотрим колебательную систему, показанную на рис. 221. Будем считать, что шарик может двигаться по гладкой горизонтальной поверхности, но в процессе движения на него действует сила сопротивления окружающей среды (например, воздуха). Будем считать, что эта сила пропорциональна скорости движения шарика
\vec F = -\beta \vec \upsilon\) . (1)
Векторная форма записи этого закона, а также отсутствие трения покоя, позволяет рассматривать движение тела во всех его фазах, не зависимо от его направления. Коэффициент пропорциональности в формуле (1) зависит от свойств среды, размеров и формы движущегося тела, в данном разделе мы будем полагать его, как и другие параметры системы известным. Используя традиционные обозначения, запишем уравнение второго закона Ньютона в проекции на горизонтальную ось
ma = — kx — \beta \upsilon\) . (2)
Для большей общности незначительно преобразуем этой уравнение, разделив его на массу груза
и введем обозначения появившихся параметров. Величина \(
\frac
\frac<\beta>
Это уравнение называется уравнением затухающих колебаний. Можно сказать, что изученное нами уравнение свободных колебаний \(a = — \omega^2_0 x\) является частным случаем уравнения (3), в котором коэффициент затухания равен нулю. Поэтому, при малом значении этого коэффициента решение уравнения (3) должно быть похоже на гармонические колебания.
По прежнему, неизвестной величиной уравнения (3) является функция x(t) — зависимость координаты тела от времени. Помимо самой неизвестной функции в уравнение входят ее первая (скорость) и вторая (ускорение) производные. Для однозначного определения закона движение к этому равнению необходимо добавить начальные условия. Будем считать, что в момент времени t = 0 шарик отклонили от положения равновесия на величину \(x(0) = A_0\) и отпустили без толчка \(\upsilon(0) = 0\).
При задании начальных условий уравнение (3) может быть решено однозначно, правда сама процедура поиска решения требует определенной математической подготовки, поэтому в нашем изложении мы ее опустим. В явном виде решение уравнения (3) при заданных начальных условиях и не слишком большой силе вязкости имеет вид [5]
x(t) = A_0 e^ <- \gamma t>\cos \omega t\) , (4)
Схематический график этой функции показан на рис. 222.
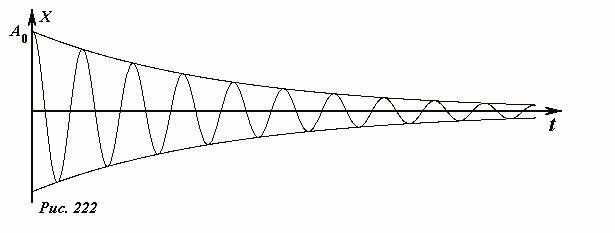
Отметим, наиболее существенные особенности решения уравнения затухающих колебаний (3). Наличие силы вязкого трения приводит к уменьшению амплитуды колебаний. Причем в отличие от рассмотренного затухания под действием силы сухого трения амплитуда убывает нелинейно. Далее мы покажем, что это убывание происходит в геометрической прогрессии. При наличии вязкого трения частота колебаний уменьшается по сравнению с частотой свободных колебаний. Это уменьшение качественно понятно: сила трения замедляет движение, что и приводит к увеличению периода и уменьшению частоты. Если затухание не велико, этим изменением частоты можно пренебречь. Точный вид зависимости частоты от коэффициента затухания дает формула (5). На Рис. 223 показаны несколько графиков решения рассматриваемого уравнения при различных значениях коэффициента затухания. Числа на графиках указывают значение параметра \(
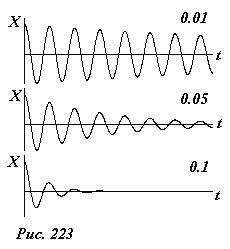
Отметим, что при γ ≥ ω0 движение тела перестает быть колебательным. В этом случае (сильного затухания) тело монотонно стремится к положению равновесия.
Проанализируем теперь процесс затухания колебаний с энергетической точки зрения. Разобьем область движения тела на малые интервалы Δx. В пределах каждого интервала справедливо уравнение (3), которое мы умножим на величину интервала Δx
ma \Delta x = −k x \Delta x — \beta \upsilon \Delta x\) . (6)
Выясним теперь смысл каждого слагаемого этого уравнения. Используя определения ускорения и скорости, преобразуем выражение в левой части
ma \Delta x = m \frac<\Delta \upsilon> <\Delta t>\Delta x = m \Delta \upsilon \frac<\Delta x> <\Delta t>= m \upsilon \Delta \upsilon = \Delta \left( \frac
Проведенные преобразования показывают, что эта величина есть изменение кинетической энергии шарика. Первое слагаемое в правой части есть работа сила упругости на малом интервале смещения шарика, и она может быть представлена в виде
\delta A_
Полученные результат очевиден: так как сила упругости потенциальна, то работа этой силы равна уменьшению потенциальной энергии пружины.
Наконец последнее слагаемое является работой силы вязкого трения. Эта сила не является потенциальной, поэтому ее работа не может быть выражена через изменение потенциальной энергии. Работа силы трения, взятая с противоположным знаком, равна количеству теплоты, выделившейся на данном интервале
\delta Q = -\delta A_
Таким образом, уравнение (6) в виде
\delta Q = \Delta \left( \frac
допускает очевидное энергетическое истолкование: уменьшение механической энергии системы равно количеству выделившейся теплоты.
При слабом затухании можно приближенно вычислить потери механической энергии. Для этого применим широко распространенный метод, к помощи которого будем прибегать и далее. Еще раз преобразуем выражение для количества выделяющейся теплоты: с помощью соотношения \(\Delta x = \upsilon \Delta t\) перейдем от изменения координаты к временному интервалу Δt
\delta Q = \beta \upsilon \Delta x = \beta \upsilon^2 \Delta t\) . (11)
Видно, что мощность выделяющейся теплоты пропорциональна квадрату скорости \(P = \beta \upsilon^2\). Для того чтобы точно вычислить потери механической энергии (равные выделившейся теплоте) необходимо знать зависимость скорости тела от времени, или закон движения, то есть точно решить уравнение движения. Но в том случае, когда затухание мало, то на небольшом интервале времени можно пренебречь влиянием силы вязкого трения [6] . Продемонстрируем этот подход. Пусть после n колебаний амплитуда отклонения равна An. Пренебрегая вязким трением, запишем закон движения тела (изменением частоты также пренебрегаем):
x(t) \approx A_n \cos \omega_0 t\) ,
которому соответствует следующая зависимость скорости тела от времени
\upsilon(t) \approx -A_n \omega_0 \sin \omega_0 t\) .
Следовательно, мощность выделяющейся теплоты изменяется с течением времени по закону
P = \beta \upsilon^2 = \beta A^2_n \omega^2_0 \sin^2 \omega_0 t\) . (12)
Теперь легко найти среднюю за период колебания мощность тепловых потерь
= \beta A^2_n \omega^2_0 <\sin^2 \omega_0 t> = \beta A^2_n \omega^2_0 < \frac<1 - \cos 2 \omega_0 t> <2>> = \frac<1> <2>\beta A^2_n \omega^2_0\) . (13)</center>
При выводе последнего соотношения учтено, что среднее значение косинуса за период, очевидно равно нулю.
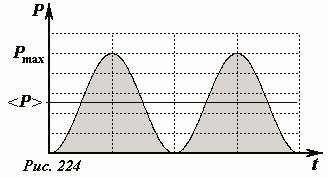
Учитывая, что подобные усреднения нам предстоит неоднократно проделывать в дальнейшем, приведем еще одно наглядное геометрическое доказательство полученного результата. Построим график зависимости мощности от времени \(P = P_
\frac<1> <2>P_
Таким образом, потери механической энергии за один период колебаний равны
\Delta E = <P>T = \frac<1> <2>\beta A^2_n \omega^2_0 \frac<2 \pi> <\omega_0>= \pi \beta A^2_n \omega_0\) . (14)</center>
Учитывая, что в моменты максимального отклонения скорость шарика обращается в нуль, из уравнения энергетического баланса (10) получим соотношение, описывающее уменьшение амплитуды за одно колебание
\frac
E_n — E_
Коэффициент в правой части с помощью введенных обозначений преобразуем к виду
с учетом которого перепишем соотношение (16)
E_n — E_
Из этого соотношения следует формула
E_
указывающая, что механическая энергия убывает в геометрической прогрессии
E_n = E_0(1 — 2 \gamma T)^n\) . (17)</center>
Используя связь между энергией и амплитудой колебаний, получим явное выражение для изменения амплитуды
A_n = A_0 \left( \sqrt <1 - 2 \gamma T>\right )^n \approx A_0 (1 — \gamma T)^n\) , (18)</center>
при выводе которого использована приближенная формула \((1 + \xi)^\alpha \approx 1 + \alpha \xi\) для квадратного корня. Формула (18) показывает, что амплитуда колебания также убывает в геометрической прогрессии. Безразмерная величина γT равна относительному уменьшению амплитуды за один период колебания.
Напомним, что полученные выводы справедливы для малого затухания. Теперь можно дать количественный критерий малости затухания, описываемого уравнением (3): приведенный вывод остается справедливым при выполнении условия
Затухающие колебания
Все реальные колебательные системы являются диссипативными 1 . Энергия механических колебаний системы с течением времени расходуется на работу против сил трения, поэтому собственные колебания всегда затухают – их амплитуда постепенно уменьшается. Потеря энергии происходит и при деформациях тел, так как вполне упругих тел не существует, а деформации не вполне упругих тел сопровождаются частичным переходом механической энергии в энергию хаотического теплового движения частиц этих тел.
Во многих случаях в первом приближении можно считать, что при небольших скоростях движения силы, вызывающие затухание механических колебаний, пропорциональны величине скорости. Будем называть эти силы, независимо от их происхождения, силами трения или сопротивления и вычислять их по следующей формуле: . Здесь r – коэффициент сопротивления среды, – скорость движения тела. Знак минус указывает на то, что силы трения всегда направлены в сторону, противоположную направлению движения тела.
Запишем уравнение второго закона Ньютона для затухающих прямолинейных колебаний пружинного маятника
Здесь: m – масса груза, k – жесткость пружины, – проекция скорости на ось ОХ, – проекция ускорения на ось ОХ. Поделим обе части уравнения (13) на массу m и перепишем его в виде:
Назовем коэффициентом затухания, а мы ранее назвали собственной циклической частотой. С учетом введенных обозначений (15 и 16) уравнение (14) запишется
Это дифференциальное уравнение затухающих колебаний любой природы. Вид решения этого линейного дифференциального уравнения второго порядка зависит от соотношения между величиной – собственной частотой незатухающих колебаний и коэффициентом затухания .
Если трение очень велико (в этом случае ), то система, выведенная из положения равновесия, возвращается в него, не совершая колебаний («ползет»). Такое движение (кривая 2 на рис.3) называют апериодическим.
Если же в начальный момент система с большим трением находится в положении равновесия и ей сообщается некоторая начальная скорость , то система достигает наибольшего отклонения от положения равновесия , останавливается и после этого смещение асимптотически стремится к нулю (рис.4).

Если система выведена из положения равновесия при условии и отпущена без начальной скорости, то система также не переходит положения равновесия. Но в этом случае время практического приближения к нему оказывается меньше, чем в случае большого трения (кривая 1 на рис 3). Такой режим называется критическим и к нему стремятся при использовании различных измерительных приборов (для быстрейшего отсчета показаний).
при малом трении (в этом случае ) движение носит колебательный характер (рис.5) и решение уравнения (17) имеет вид:
описывает изменение амплитуды затухающих колебаний со временем. Амплитуда затухающих колебаний уменьшается с течением времени (рис.5) и тем быстрее, чем больше коэффициент сопротивления и чем меньше масса колеблющегося тела, то есть чем меньше инертность системы.
Р  ис.5
называют циклической частотой затухающих колебаний. Затухающие колебания представляют собой непериодические колебания, так как в них никогда не повторяются, например, максимальные значения смещения, скорости и ускорения. Поэтому назвать частотой можно лишь условно в том смысле, что она показывает, сколько раз за секунд колеблющаяся система проходит через положение равновесия. По этой же причине величину
можно назвать условным периодом затухающих колебаний.
Для характеристики затухания введем следующие величины:
логарифмический декремент затухания;
Отношение двух любых последовательных смещений, разделенных во времени одним периодом называют декрементом затухания.
Логарифмическим декрементом затухания называется натуральный логарифм отношения значений амплитуды затухающих колебаний в моменты времени t и t+T (натуральный логарифм отношение двух любых последовательных смещений, разделенных во времени одним периодом):
Поскольку и , то .
Воспользуемся формулой зависимости амплитуды от времени (19) и получим
Выясним физический смысл величин и . Обозначим через промежуток времени, за который амплитуда затухающих колебаний убывает в е раз и назовем его временем релаксации. Тогда . отсюда следует, что
Следовательно, коэффициент затухания есть физическая величина обратная времени релаксации. Пусть Ne – число колебаний, за которое амплитуда затухающих колебаний убывает в е раз. Тогда
Из формул (22), (23) и (24) получим
Следовательно, логарифмический декремент затухания есть физическая величина обратная числу колебаний, по истечении которых амплитуда затухающих колебаний убывает в е раз.
Добротностью колебательной системы назовем отношение
Из формул (25) и (26) следует, что . Это означает, что добротность пропорциональна числу колебаний, совершаемых системой за время релаксации.
Если затухание мало, то добротность можно определить следующим образом: . Здесь Е – полный запас энергии в одном из положений наибольшего отклонения, – потери энергии за период. Добротность определяет относительную убыль энергии за период, подобно тому, как декремент – относительную убыль амплитуды.
Лекция №8. МЕХАНИЧЕСКИЕ КОЛЕБАНИЯ
Во всякой реальной колебательной системе имеются силы сопротивления, действие которых приводит к уменьшению энергии системы. Если убыль энергии не восполняется за счет работы внешних сил, то колебания будут затухать. Затухающие колебания − это колебания, амплитуда которых из-за потерь энергии реальной колебательной системой с течением времени уменьшается. В простейшем, и вместе с тем наиболее часто встречающемся случае, сила сопротивления, вызывающая затухание, зависит от скорости колебательного движения, т. е. ее можно считать прямо пропорциональной скорости
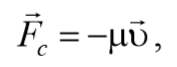
где μ − постоянная, называемая коэффициентом сопротивления.
Знак «минус» обусловлен тем, что сила и скорость имеют противоположные направления. Тогда второй закон Ньютона для гармонических колебаний при наличии сил сопротивления имеет вид
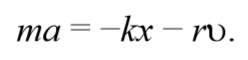
Учитывая , что a= $$d^2x\over dt^2$$ , а υ= $$dx\over dt$$ и разделив на массу m , получим
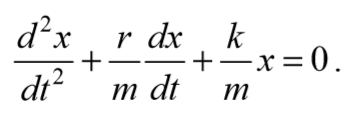
Применив обозначения $$
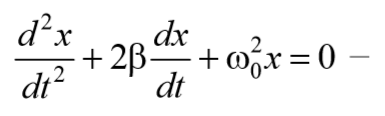
дифференциальное уравнение затухающих колебаний . Отметим, что ω0 представляет собой ту частоту, с которой совершались бы свободные колебания системы в отсутствие сопротивления среды. Эта частота называется собственной частотой .
Для решения уравнения (5.6.4) сделаем подстановку
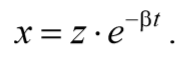
Проведем замену переменных
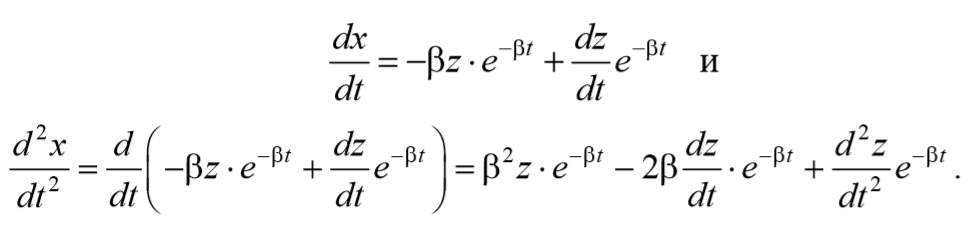
Подставим (5.6.5 и 5.6.6) в выражение (5.6.4)
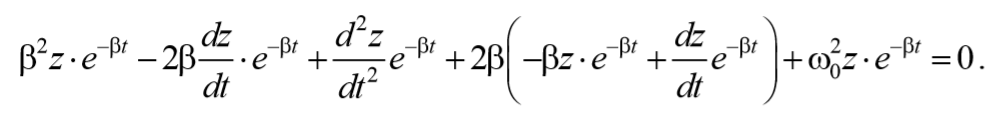
Преобразуем , сократив на e -βt
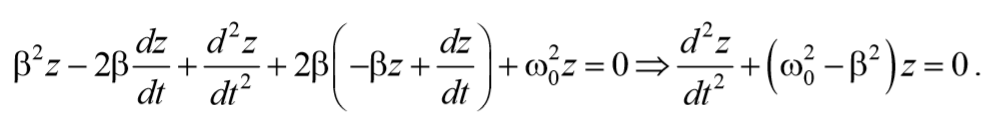
Рассмотрим случай, когда сопротивление среды настолько мало, что ω0 2 -β 2 >0 есть величина положи мы можем ввести тельная, и обозначение ω0 2 -β 2 =ω 2 , после чего уравнение (5.6.8) примает вид
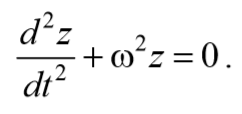
В случае большого сопротивления среды ω0 2 -β 2 , движение становится непериодическим.
Решение уравнения (5.6.8) можно записать в виде
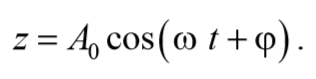
Окончательно, подставляя последнее уравнение в выражение (5.6.5), получаем общее решение дифференциального уравнения затухающих колебаний (5.6.4)
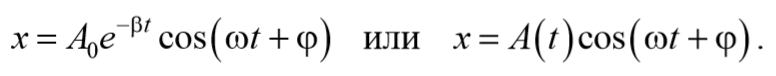
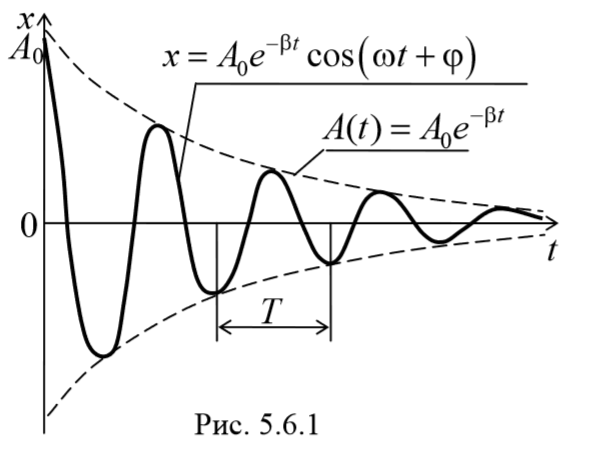
В соответствии с видом полученной функции движение можно рассматривать как гармоническое колебание с частотой
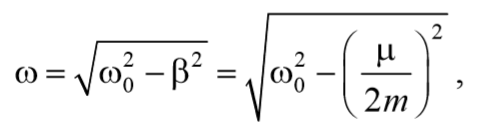
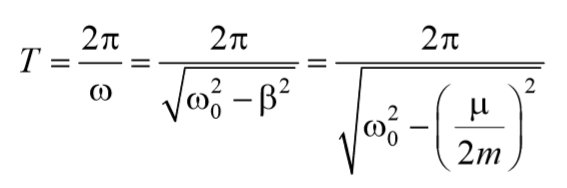
и амплитудой, изменяющейся по закону
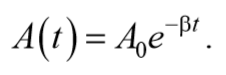
На рисунке показан график данной функции. Пунктирными линиями показаны пределы, в которых находится смещение колеблющейся точки. Верхняя из пунктирных кривых дает график функции A(t) , причем величина A0 представляет собой амплитуду в начальный момент времени. Начальное смещение зависит от A0 и также от начальной фазы φ , т.е. x0=A0cosφ .
5.7. Коэффициент затухания и логарифмический декремент затухания.
Отношение значений амплитуд, соответствующих моментам времени, отличающимся на период, равно
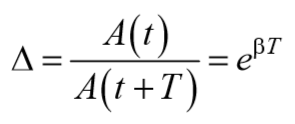
и называется декрементом затухания .
Для характеристики системы обычно используется колебательной логарифмический декремент затухания , т.е. логарифм декремента затухания
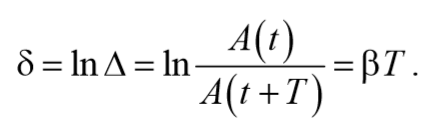
Скорость затухания колебаний определяется величиной называем коэффициентом затухания $$β=<μ\over 2m>$$ .
Найдем время, называемое временем релаксации τ , за которое амплитуда уменьшается в e раз
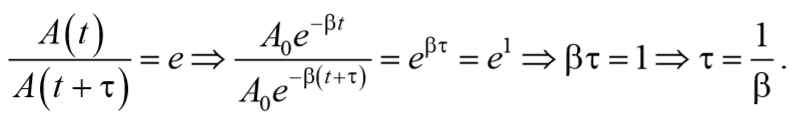
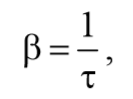
т. е. коэффициент затухания обратен по величине промежутку времени, за который амплитуда колебаний уменьшается в e раз.
За время релаксации τ система успевает совершить $$N_e=<τ\over T>$$ колебаний
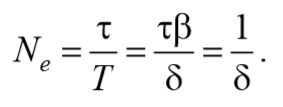
Следовательно, $$δ=<1\over N_e>$$ логарифмический декремент затухания обратно пропорционален по величине числу колебаний, за которые амплитуда колебаний уменьшается в e раз.
Для характеристики колебательной системы используется величина
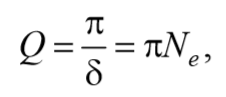
которая называется добротностью колебательной системы.
Величина Q , пропорциональная числу колебаний, совершаемых системой за время, в течение которого амплитуда колебаний уменьшается в e раз.
5.8. Вынужденные колебания.
До сих пор мы рассматривали свободные колебания, когда выведенная из положения равновесия система совершает колебания будучи предоставленной самой себе. Рассмотрим колебательную систему, которая подвергается действию внешней силы, изменяющейся по гармоническому закону F=F0cosωt . Колебания, возникающие под действием внешней периодически изменяющейся силы, называются вынужденными колебаниями . В этом случае уравнение второго закона Ньютона имеет вид
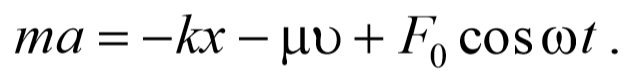
Учитывая , что a= $$d^2x\over dt^2$$ , а υ= $$dx\over dt$$ и разделив на массу m , получим
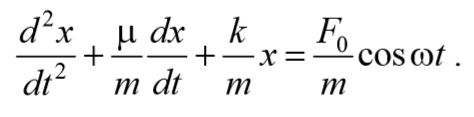
Применив обозначения $$
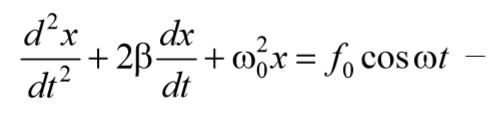
дифференциальное уравнение вынужденных колебаний.
Будем искать решение уравнения (5.8.3) в виде
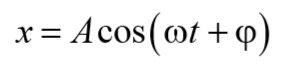
предполагая, что результирующее колебание будет совершаться с частотой внешней вынуждающей силы.
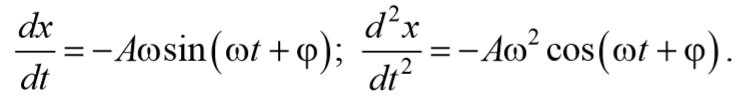
Подставим (5.8.4) и (5.8.5) в уравнение (5.8.3)
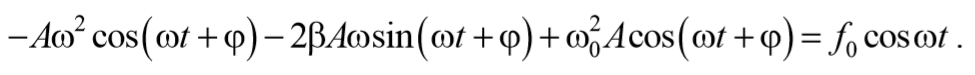
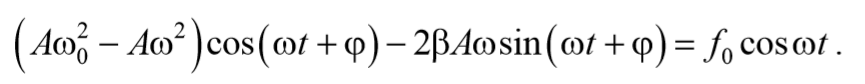
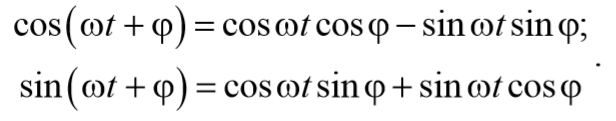
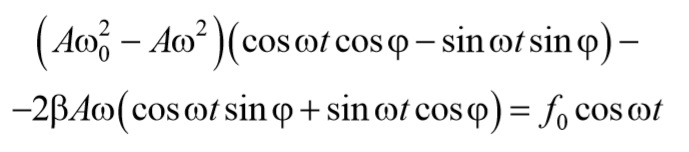
Чтобы уравнение (69) обратилось в тождество необходимо, чтобы коэффициенты при cosωt и sinωt были равны нулю.
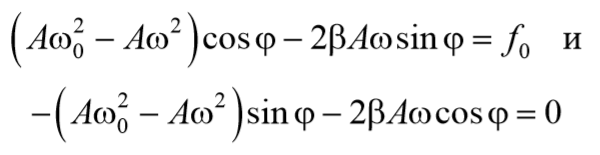
Из выражения (71) получаем
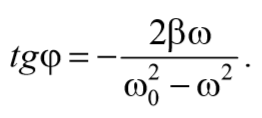
Возведем в квадрат уравнения (70) и сложим
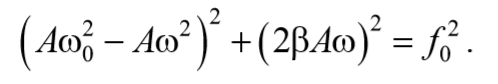
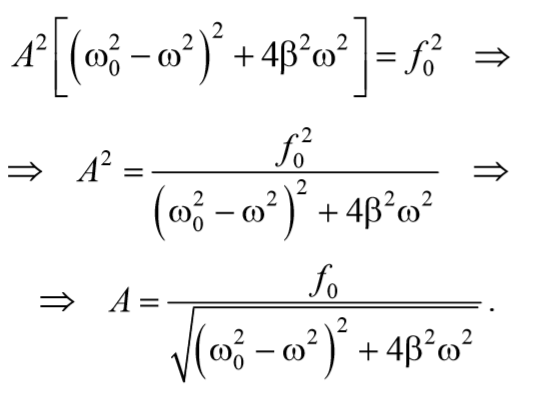
Подставив полученные выражения (71) и (73) в выражение (64) получим уравнение вынужденных колебаний
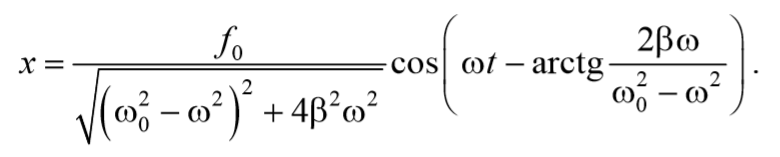
5.9. Резонанс.
Зависимость амплитуды вынужденных колебаний от частоты вынуждающей силы приводит к тому, что при некоторой частоте амплитуда колебаний достигает максимального значения.
Явление резкого возрастания амплитуды вынужденных колебаний при приближении частоты вынуждающей силы к частоте, равной или близкой собственной частоте колебательной системы называется резонансом , а соответствующая частота − резонансной частотой.
Найдем резонансную частоту. Амплитуда вынужденных колебаний будет max, когда выражение $$(ω_0<^2>-ω^2)^2 + 4β^2ω^2$$ в уравнении $$A=
Продифференцируем это выражение по ω и приравняем к нулю
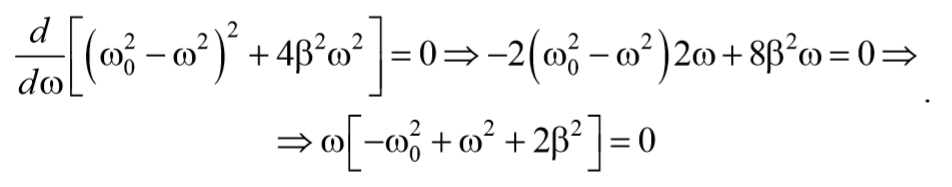
Полученное уравнение имеет три решения: ω=0 и ω=± $$\sqrt <ω_0<^2>-2β^2>$$ . 2 . Первое решение соответствует максимуму знаменателя. Из остальных двух решений отрицательное не имеет физического смысла (частота не может быть отрицательной). Таким образом, резонансная циклическая частота
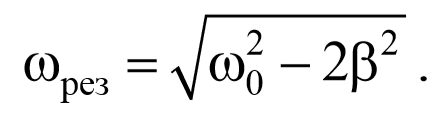
Подставив это значение в выражение для амплитуды (5.8.13), получим выражение для амплитуды при резонансе
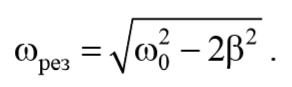
Из последнего уравнения (5.9.3) следует, что при отсутствии сопротивления среды амплитуда при резонансе обращалась бы в бесконечность, а резонансная частота, согласно (5.9.2), при тех же условиях (при β=0 ), совпадала бы с собственной частотой колебаний системы ω0
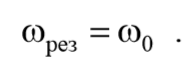
Зависимость амплитуды вынужденных колебаний от частоты вынуждающей силы показана графически на рис. 5.9.1. В соответствии с (5.9.2) и (5.9.3), чем меньше параметр β , тем выше и правее лежит максимум данной кривой. Изображенная на рис. 5.9.1 совокупность графиков функций (5.8.13), соответствующих различным значениям параметра β , называется резонансными кривыми .
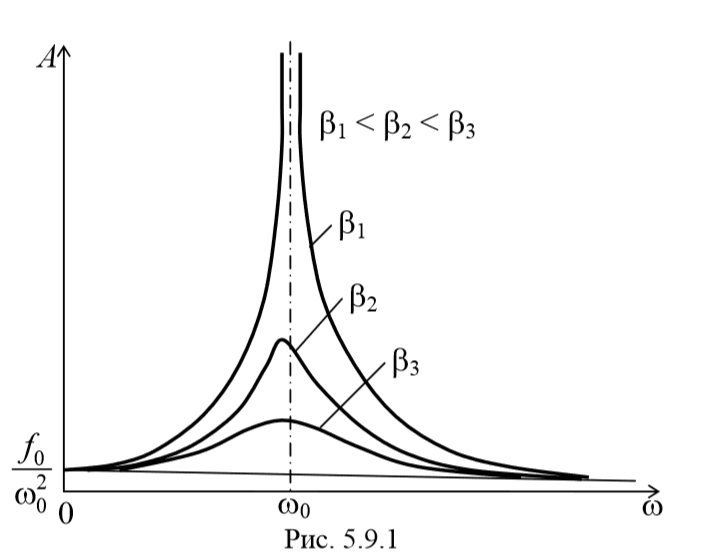
При стремлении ω к нулю все кривые приходят к одному и тому же, отличному от нуля, предельному значению, равному f0ω0 2 . Это значение представляет собой смещение из положения равновесия, которое получает система под действием постоянной силы величины F0
При стремлении ω к бесконечности все кривые асимптотически стремятся к нулю, так как при большой частоте сила так быстро изменяет свое направление, что система не успевает заметно сместиться из положения равновесия.
Наконец, отметим, что чем меньше β , тем сильнее изменяется с частотой амплитуда вблизи резонанса, тем «острее» получается максимум. При малом затухании (т. е. β ) амплитуда при резонансе приближенно равна Apes≈f0/2βω0 . Разделим это выражение на смещение x0 из положения равновесия под действием постоянной силы F0 , равное x0=f0/ωp 2 . В результате получим
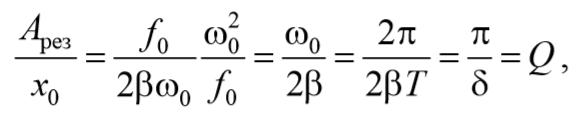
где δ = βТ – логарифмический декремент затухания (5.7.2); Q – добротность колебательной системы (5.7.6).
Таким образом, добротность Q показывает, во сколько раз амплитуда в момент резонанса превышает смещение системы из положения равновесия под действием постоянной силы той же величины, что и амплитуда вынуждающей силы. Следует отметить, что это справедливо лишь при небольшом затухании.