Использование вывода MCLR микроконтроллера PIC в качестве выхода
Хотя производители микроконтроллеров стараются предлагать разработчикам продукты, которые почти точно соответствуют требованиям их проектов, часто бывает так, что не хватает всего одного выходного контакта. Такая ситуация особенно типична для небольших конструкций, использующих микроконтроллеры с восемью выводами или менее. В этой статье используется микроконтроллер PIC10F222 компании Microchip. PIC10F222, выпускаемый в корпусе SOT23-6, имеет три контакта ввода-вывода, один входной контакт, ПЗУ, флеш-память и модуль АЦП. Программировать эти крошечные микроконтроллеры нужно точно так же, как их старших братьев. Для этого требуются вывод MCLR, две линии ввода-вывода (данные и тактовый сигнал) и выводы питания (VCC и GND). Чтобы войти в режим программирования, понадобятся выводы MCLR и питания. Поскольку микроконтроллер должен различать нормальный режим и режим программирования, в режиме программирования напряжение на выводе MCLR обычно достигает примерно 12 В. После этого при нормальной работе вывод MCLR можно настроить либо как вход внешнего сброса, либо как выход.
| Рисунок 1. | Добавление MOSFET и соответствующих цепей к входному контакту MCLR микроконтроллера PIC превращает этот контакт в выход. |
В этой конструкции один контакт был необходим для аналогового ввода, а остальные три для вывода. Таким образом, в рассматриваемой схеме потребовался дополнительный выход. По этой причине вывод MCLR в этой схеме используется в качестве выхода. Для простоты на Рисунке 1 показана только одна выходная цепь, связанная с выводом GP3/MCLR. Чтобы вывод GP3/MCLR мог работать как выход, в схеме используются конфигурируемые слабые подтягивающие резисторы, имеющиеся в этом микроконтроллере. Контакт GP3/MCLR должен работать на вывод, для чего в слове конфигурации микроконтроллера следует установить бит глобальный слабой подтяжки. Хотя индивидуальное конфигурирование резисторов слабой подтяжки невозможно, это не является проблемой, поскольку все остальные контакты настраиваются как аналоговые входы или цифровые выходы.
Резисторы слабой подтяжки, в зависимости от напряжений питания, имеют сопротивления от 20 до 150 кОм, поэтому для управления более сильноточными нагрузками, такими как изображенный светодиод. в этой схеме используется транзистор Q1. Резистор R1 закрывает транзистор при отключении подтяжки. Поскольку затвор транзистора управляется сопротивлениями, максимальная частота переключения зависит от выбранного транзистора. Наихудшая ситуация возникает, когда транзистор Q1 нужно выключить. Время выключения транзистора Q1 определяется его емкостью затвор-исток и сопротивлением резистора R1.
Напряжения программирования для вывода MCLR равны примерно 12 В. Следовательно, транзистор Q1 должен выдерживать напряжение затвор-исток, превышающее это значение. Для выбранного MOSFET это напряжение составляет ±18 В. По этой причине не следует использовать в схеме цифровые MOSFET. Эту схему можно использовать и с другими микроконтроллерами PIC, а также почти со всеми микроконтроллерами семейства RS08KA компании Freescale.
Осваиваем простейший микроконтроллер PIC. Часть 1
Выбор микроконтроллера обычно осуществляется под необходимые задачи. Для изучения хорошо подойдет популярный МК с минимальным набором периферии: PIC16F628A.
Первым делом необходимо скачать документацию по выбранному микроконтроллеру. Достаточно зайти на сайт производителя и скачать Datasheet.
На первых страницах перечислены основные характеристики МК (русское описание).
- микроконтроллер содержит внутренний генератор на 4 MHz, так же можно подключить внешний кварц частотой до 20 MHz
- 16 ног микроконтроллера можно использовать как цифровые входы\выходы
- есть 2 аналоговых компаратора
- 3 таймера
- CCP модуль
- USART модуль
- 128 байт энергонезависимой памяти EEPROM
Схема расположения выводов: 
Vdd — питание.
Vss — земля.
Это минимум, необходимый для работы МК. 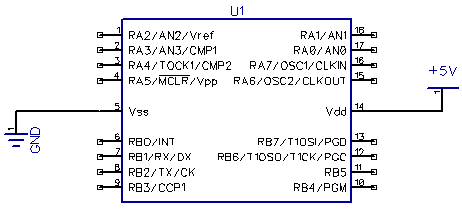
Остаются доступными 16 ног МК. Не сложно посчитать, что использование каждой ноги каким-либо модулем уменьшает максимальное число используемых цифровых портов.
Компилятор
Как я уже писал в предыдущих статьях, самым простым и легким я посчитал компилятор JAL с IDE JALEdit.
Качаем JALPack, устанавливаем.
В этом паке содержаться все необходимые библиотеки, а так же примеры их использования.
Запускаем JALEdit. Открываем пример програмы для нашего микроконтроллера: 16f628a_blink.jal, дабы не портить исходник, сразу сохраняем ее в новый файл, к примеру, 16f628a_test.jal.
-
выбор МК и его конфигурация
Если прочитать комментарии, то станет ясно, что данная программа рассчитана на использование внешнего кварца 20MHz.
Так как у нас его пока нет, разберемся с конфигурацией и перепишем программу на использование внутреннего генератора.
Конфигурация
- OSC — конфигурация источника тактирования
может принимать 8 различных значений, 4 из которых нам могут понадобиться- INTOSC_NOCLKOUT — внутренний генератор (4M Hz)
- HS — внешний высокочастотный кварц (8-20 MHz)
- XT = внешний кварц (200 kHz — 4 MHz)
- LP — внешний низкочастотный кварц (до 200 kHz)
- WDT — сторожевой таймер.
Основная работа этого таймера в том, что бы перезагрузить микроконтроллер когда он дотикает до конца.
Что бы перезагрузки не происходило, его нужно своевременно обнулять.
Таким образом при сбое счетчик таймера перестанет обнуляться, что приведет к сбросу МК. Иногда бывает удобно, но в данный момент нам это не потребуется. - PWRTE — очередной таймер.
При активации он будет сбрасывать МК до тех пор, пока питание не поднимется до нужного уровня. - BROWNOUT — сброс МК при падении питания ниже нормы.
- MCLR — активация возможности внешнего сброса МК.
При включении функции МК будет в постоянном резете до тех пор, пока на ноге MCLR (pin 4) не будет положительного напряжения.
Для сброса МК достаточно установить кнопку, замыкающую pin 4 на землю. - LVP — активация возможности программирования при низком напряжении.
При активации один цифровой вход переключится в режим LVP (pin 10). Если подать 5В на эту ногу, то МК перейдет в режим программирования. Для нормальной работы МК требуется держать на этой ноге 0В (подсоединить к земле).
Мы будем использовать программатор, использующий повышенное напряжение, потому LVP активировать не требуется. - CPD — защита EEPROM от считывания программатором.
- CP — защита FLASH (прошивки) от считывания программатором.
Изменим конфигурацию под себя:
Моргаем светодиодом по нажатию кнопки
Модифицируем программу так, что бы светодиод моргал только тогда, когда зажата кнопка.
Решив данную задачу мы научимся работать с цифровыми портами как в режиме входа, так и в режиме выхода.
Цифровой выход
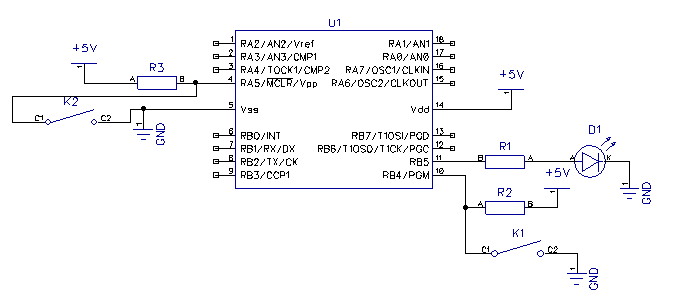
Выберем еще неиспользуемую ногу МК. Возьмем, к примеру, RB5(pin 11). Данная нога не имеет дополнительных функций, потому она нам более нигде не понадобится.
В режиме цифрового выхода МК может притягивать к ноге либо питание, либо землю.
Подключать нагрузку можно как к плюсу, так и к минусу. Разница будет лишь в том, когда и в какую сторону потечет ток.
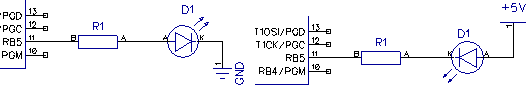
В первом случае ток потечет от МК при установке единицы, а во втором — к МК при установке нуля.
Дабы светодиод зажигался от логической единицы, остановимся на первом варианте.
Для ограничения тока через ногу (максимально допустимо 25 мА на цифровой вход или 200 мА на все порты) установлен токоограничительный резистор. По простейшей формуле высчитываем минимальное значение в 125 Ом. Но так как предел нам не нужен, возьмем резистор в 500 Ом (а точнее ближайший подходящий).
Для подключения более мощной нагрузки можно использовать транзисторы в различных вариантах.
Цифровой вход
Возьмем вторую неиспользуемую нигде ногу — RB4 (pin 10, указанная в распиновке функция PGM отностися к LVP, который мы отключили).
В режиме цифрового входа микроконтроллер может считывать два состояния: наличие или отсутствие напряжения. Значит нам необходимо подключить кнопку так, что бы в одном состоянии на ногу шел плюс, а во втором состоянии — к ноге подключалась земля.
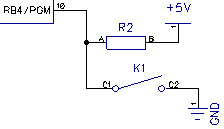
В данном варианте резистор используется в качестве подтяжки (Pull-up). Обычно для подтяжки применяют резистор номиналом 10 кОм.
Можно подключать не только кнопку, главное помнить о ограничении тока через МК.
Кнопка сброса
Пока не забыли, что мы активировали внешний сброс, добавим аналогичную кнопку на ногу MCLR (pin 4).
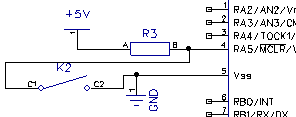
После нажатия такой кнопки МК начнет выполнение программы с нуля.
Прошивка
Присваиваем нашему светодиоду и кнопке переменные:
Теперь присваивая переменной led значения 1 или 0 (on или off, true или false, другие алиасы..) мы будем подтягивать к нужной ноге МК или плюс, или минус, тем самым зажигая и гася светодиод, а при чтении переменной button мы будем получать 1 если кнопка не нажата и 0 если кнопка нажата.
Теперь напишем необходимые нам действия в бесконечном цикле (эти действия будут выполняться постоянно. При отсутствии бесконечного цикла МК зависнет):
Задержка считается просто:
частота генератора у нас 4MHz. Рабочая частота в 4 раза меньше: 1 MHz. Или 1 такт = 1 мкс. 500.000 мкс = 0,5 с.
Теперь нам необходимо записать эту прошивку в МК, собрать устройство согласно схеме и проверить, что у нас все получилось как надо.
Программатор
Все таже схема: 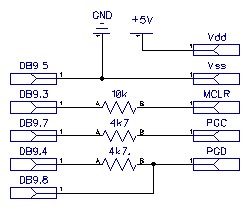
- PGD — pin 13
- PGC — pin 12
- MCLR(Vpp) — pin 4
- Vdd — pin 14
- Vss — pin 5

Подключаем к компьютеру.
Качаем и запускаем WinPic800.
Идем в Settings->Hardware, выбираем JDM и номер порта, на котором висит программатор
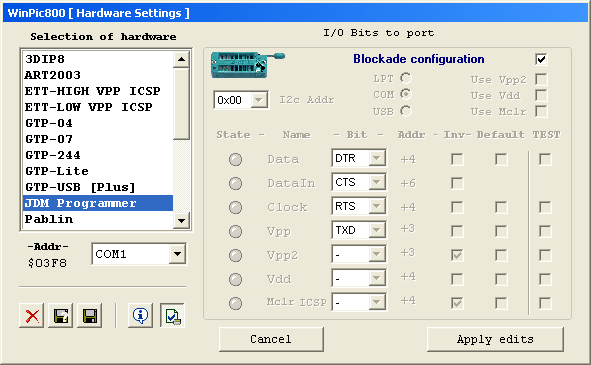
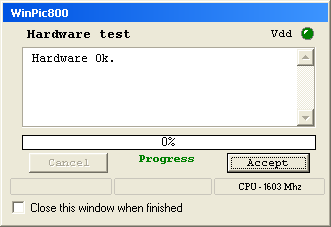
Нажимаем Hardware Test, затем Detect Device
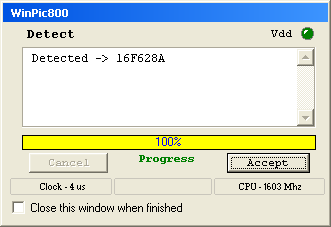
Открываем нашу прошивку pic628a_test.hex
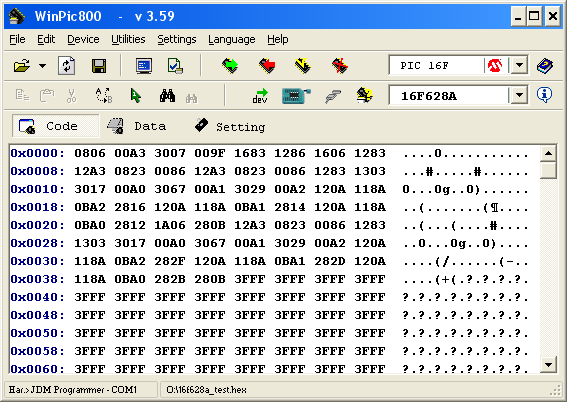
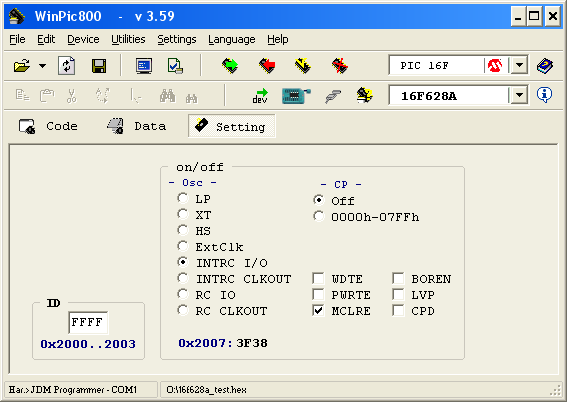
На вкладке Setting можно проверить, что конфигурационные биты выставлены верно, при желании тут же их можно изменить
Program All, затем Verify All
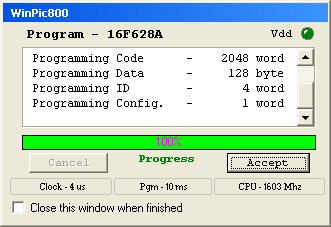
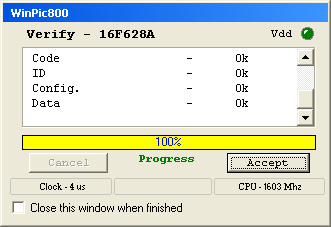
Если ошибок не возникло, продолжаем паять.
Результат
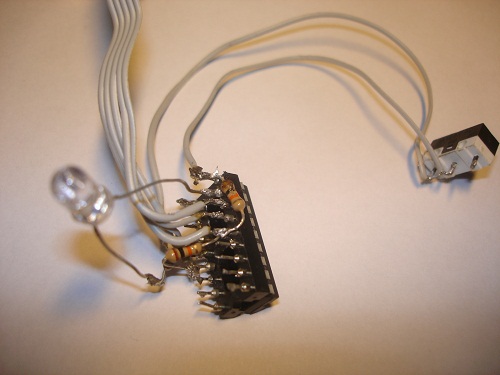
Кнопку на MCLR паять можно по желанию, но подтяжка обязательна.
Результат работы можно увидеть на видео.
Итак, у нас получилось самое простое устройство на микроконтроллере: мигалка светодиодом.
Теперь нам необходимо научиться пользоваться всей оставшейся периферией, но об этом в следущей статье.
Программирование микроконтроллеров PIC. Часть 6. Как перевести контроллер в режим программирования и залить в него прошивку
В предыдущих частях мы разобрались что представляет из себя контроллер, как он работает и как написать для него программу. Следующее, что нам нужно сделать — это залить полученную программу в память контроллера (или ещё говорят «прошить контроллер»). Для этого существуют специальные инструменты — программаторы.
Программатор состоит из аппаратной части (обычно в быту именно эту аппаратную часть и называют программатором, поэтому мы тоже в дальнейшем сузим термин «программатор» только до его аппаратной части) и программной части. Аппаратная часть предназначена для физической организации необходимых для программирования сигналов (с правильными уровнями и фронтами). Программная часть предназначена для управления аппаратной частью, она реализует правильные алгоритмы (последовательности и задержки включения и выключения различных сигналов аппаратной части), необходимые для записи программы в память контроллера. Чаще всего программная часть делается в виде компьютерной программы, а управление аппаратной частью она осуществляет через какой-либо компьютерный интерфейс, к которому подключается аппаратная часть (обычно RS-232, LPT или USB).
Различные схемы и программы для программирования контроллеров можно легко найти в сети интернет или даже придумать самому. Некоторые из таких схем и программ выложены у нас на сайте, их можно найти вот по этим ссылкам: схемы различных программаторов, программы для прошивки контроллеров.
Как вообще происходит прошивка всяких разных контроллеров? Сначала контроллер специальным образом переводится в режим программирования (то есть контроллеру сообщают, что его собираются программировать). Способы перевода есть различные: специальная последовательность сигналов на определённых ногах, специальные уровни напряжения (например, подача напряжения 12В на определённую ногу, вместо обычных 5 вольт) или и то и другое вместе. Обычно после перехода в режим программирования все неиспользуемые в процессе программирования ноги автоматически переводятся контроллером в высокоомное состояние. Далее в контроллер по последовательному или параллельному интерфейсу передаются команды (запись/чтение/стирание…) и, при необходимости, данные (если мы записываем прошивку, то мы передаём данные, если считываем — контроллер передаёт нам данные…). Подробнее о процессе программирования можно почитать в спецификациях по программированию, выпускаемых производителями контроллеров. Например, спецификации по программированию PIC-контроллеров можно скачать с сайта microchip.com (в разделе design support -> programming specifications). Спецификаций там очень много, поэтому мы вкратце обобщим размещённые в них сведения.
Итак, в микроконтроллерах PIC, фирмы Microchip, обычно реализовано программирование по последовательному интерфейсу. При этом две ноги контроллера используются для организации самого интерфейса (сигналы clock — тактирование и data — данные) и ещё одна или несколько ног используются для перевода контроллера в режим программирования и удержания его в этом режиме (Vpp, PGM…).
Различают два основных метода программирования: высоковольтное (HVP — high voltage programming) и низковольтное (LVP — low voltage programming). В первом методе для перевода контроллера в режим программирования дополнительно используется более высокое напряжение (Vpp — напряжение программирования) по сравнению с рабочим (Vdd). Во втором методе никаких дополнительных напряжений использовать не нужно. В контроллерах, в зависимости от модели, могут быть реализованы оба метода сразу, а может быть реализован только какой-то один из методов.
В обоих методах существуют различные алгоритмы перевода контроллера в режим программирования (опять же, в зависимости от конкретной модели). Более того, в контроллере может быть заложено сразу несколько таких алгоритмов.
Далее я попробую описать наиболее распространённые алгоритмы перевода контроллеров PIC в режим программирования из обоих методов.
1. High Voltage Programming, «Vpp-first». Суть метода: сначала на специальную ногу подаётся напряжение программирования (Vpp), потом, не раньше, чем через определённый промежуток времени (T1), подаётся питание (Vdd). Через определённый промежуток после этого (T2) контроллер перейдёт в режим программирования и можно будет начинать обмен данными (используя линии clock и data). На начальном этапе, всё то время, пока контроллер переводится в режим программирования, на интерфейсных ногах должен быть нулевой уровень. Ниже представлена диаграмма сигналов, соответствующая этому алгоритму:
2. High Voltage Programming, «Vdd-first». Суть метода: сначала подаётся рабочее напряжение (Vdd), потом, не раньше, чем через определённый промежуток времени (T1), на специальную ногу подаётся напряжение программирования (Vpp). Через определённый промежуток после этого (T2) контроллер перейдёт в режим программирования и можно будет начинать обмен данными (используя линии clock и data). Так же, как и в предыдущем алгоритме, на начальном этапе (всё то время, пока контроллер переводится в режим программирования) на интерфейсных ногах должен быть нулевой уровень. Ниже представлена соответствующая диаграмма сигналов:
3. Low Voltage Programming, «Special Sequence». Суть метода: через определённый промежуток времени (T1) после подачи рабочего напряжения (Vdd), контроллеру посылается специальный 32-х битный ключ, после чего контроллер переходит в режим программирования. При этом нога MCLR/Vpp должна быть притянута к общему проводу. Второй вариант этого же алгоритма (если рабочее напряжение уже приложено к контроллеру) заключается в следующем: нога MCLR/Vpp притягивается к общему проводу, через определённое время (T2) после этого контроллеру посылается специальный 32-х битный ключ, после чего контроллер переходит в режим программирования. Ниже представлены соответствующие диаграммы сигналов:
4. Low Voltage Programming, «Special Pin». Суть метода: при установке в слове конфигурации специального бита (LVP) один из выводов (PGM) контроллера начинает использоваться для перевода контроллера в режим программирования (соответственно, использовать этот пин в качестве цифрового входа/выхода уже нельзя). Так вот, в этом случае перевод контроллера в режим программирования осуществляется подачей высокого уровня (Vdd) на ногу PGM и через некоторое время после (T1) этого подачей высокого уровня (Vdd) на ногу (MCLR/Vpp). Ниже представлены соответствующие диаграммы сигналов:
При внимательном рассмотрении видно, что некоторые алгоритмы (2,3,4) позволяют перейти в режим программирования не снимая с контроллера рабочее напряжение питания. При специальной разводке платы эти алгоритмы позволяют программировать контроллер, что называется, «на лету». Способ, при котором контроллер программируется прямо в готовом изделии называется ICSP — in circuit serial programming (по-русски обычно говорят просто — внутрисхемное программирование).
На этом, пожалуй, и всё. Вот здесь можно найти таблицу контроллеров PIC фирмы Microchip, в которой указано, какие алгоритмы перевода в режим программирования поддерживают конкретные модели контроллеров, а также допустимые диапазоны значений Vpp (для контроллеров, поддерживающих HVP).
Программирование микроконтроллеров семейства PIC

Первые микроконтроллеры появились в 60-х годах. Автоматизированные системы до этого времени обычно строились на основе реле. Теперь программируемые логические контроллеры распространены повсеместно. Однако программирование микроконтроллеров — процесс нередко сложно воспринимаемый. Поэтому рассмотрим, как программировать контроллер на примере широко известной серии ПЛК (PLC — Peripheral Interface Controller) — продукта компании Microchip Technology Inc.
Общий взгляд на устройства ПЛК
Системы на базе микропроцессора (микроконтроллеры) выступают в качестве программируемых электронных устройств, для которых специально разработаны языки программирования.
Благодаря таким языкам программирования, существенно облегчается процесс программирования контроллеров. Язык высокого уровня, созданный для ПЛК, обеспечивает простоту, эффективность и дружелюбную среду для пользователя.
Микропроцессор фактически можно рассматривать электронной схемой, поддерживающей обработку команд, хранящихся в системной памяти. Эта же схема работает с инструкциями — арифметическими и логическими, использует внешние устройства:
- память,
- входные порты,
- выходные порты.
В свою очередь, микроконтроллер представляет собой интегральную схему, в составе которой присутствуют:
- микропроцессор,
- память программ и данных,
- генератор тактовых импульсов,
- интерфейсы ввода и вывода,
- таймеры,
- аналого-цифровые преобразователи,
- внешние коммуникационные порты и другие схемы.
Макрос языка высокого уровня — это инструкция, которая является сокращённой строкой, содержащей несколько инструкций. Запись программы с повторяющимися действиями (схожестью инструкций) при использовании макросов значительно сокращается.

Микроконтроллеры используются в составе современной электроники повсеместно. Умение выполнять программирование микроконтроллеров открывает широкие горизонты
Эффективность программы на основе макросов столь же эффективна, как и запись программы на языке «C». Компилятор отвечает за создание соответствующих подстановок для генерации кода, который передаётся в память программы микропроцессора или микроконтроллера.
Программирование микроконтроллеров PIC 12 / PIC 16
Программирование микроконтроллеров PIC выполняется с использованием проприетарного последовательного протокола. Поэтому конечному пользователю недостаточно просто взять и подключить микросхему контроллера PIC напрямую к любому «стандартному» интерфейсу.
Однако технические требования относительно программирования по времени достаточно слабы. Этот фактор даёт возможность использовать некоторые выводы параллельного или последовательного порта компьютера для генерации программной последовательности с помощью программного обеспечения.
Помимо рабочего напряжения, микроконтроллерам требуется ещё три сигнала:
- Программируемое напряжение (около 13В).
- Таймер программирования (ICSPCLK).
- Данные (ICSPDAT).
Поскольку большинство выпускаемых экземпляров PIC допускают программируемое напряжение несколько ниже значения, указанного спецификацией, открывается возможность использования уровней сигналов ± 12В, присутствующих на интерфейсе последовательного порта настольного ПК.
Таким образом, «записать» PIC вполне допустимо без необходимости подключения дополнительного источника питания. Преобразование уровней допускается выполнять при помощи нескольких компонентов. Однако представленная ниже упрощённая схема, обладает некоторыми ограничениями.
В частности, позволяет считывать и программировать непосредственно PIC устройства. Нет никакой гарантии, что эта схема способна обеспечить программирование всех контроллеров, поскольку не соответствует полной спецификации программирования.

Схема принципиальная упрощённого программатора микроконтроллеров серии PIC и обозначенные линии подключения интерфейсов RS232 / ISSP
Внутрисхемное программирование микроконтроллеров PIC
Разъём внутрисхемного программирования (ICSP) предоставляет возможность запрограммировать микроконтроллер непосредственно в рамках прикладной схемы.
Этот вариант видится особенно полезным в домашних условиях или в другой не специальной среде. Например там, где по каким-либо причинам требуется повторное изменение — программирование микроконтроллеров PIC и тестирование схемы.
Применение разъёма ICSP позволяет избежать рисков при перемещении микроконтроллера PIC между различными гнездами (например, в случае изгиба контактов или воздействия на микроконтроллер электростатических разрядов). Также работа с разъёмом ICSP обеспечивает экономию времени.

Вот такой вариант ICSP соединителя вполне подойдёт для подключения линий связи на случай выполнения программирования микроконтроллера серии PIC12/PIC16
Следует внимательно использовать интерфейс и кабель ICSP, принимая во внимание, что схема не должна нарушать ход сигналов программирования. Другими словами – точное соответствие месту назначения сигналов необходимо выполнять безукоризненно.
Основные условия программирования:
- время переключения напряжения программирования «0 – 13В» составляет несколько микросекунд;
- полный размах напряжения сигналов таймера и данных достигается в течение одной микросекунды;
- вывод сигнала PGM остаётся низким всё время программирования.
Некоторые микроконтроллеры PIC требуют применения напряжения программирования до подачи рабочего напряжения. В этом случае напряжением программирования управляют через модуль программатора. Самый простой способ выполнить первые два условия — не использовать корреспондирующие выводы в цепях схемы. Если необходимо, следует использовать отладчик.
Рекомендации относительно процедуры программирования
Не рекомендуется подключать активные цепи к линии внешнего (основного) сброса (MCLR – Microcontroller Line Reset). Если сигнал MCLR используется для сброса PIC, следует устанавливать резистор номинальным сопротивлением более 56 кОм между выводами MCLR и подачи напряжения питания.
Рекомендуется в цепь резистора включать конденсатор небольшой ёмкости — менее 100 пФ со смещением на землю (вывод GND).
Сигнальные выводы программирования должны исключать наличие индуктивной или ёмкостной нагрузки. Когда рабочее напряжение питания берётся от модуля программатора, требуется изолировать вывод питания PIC от остальной части прикладной схемы в процессе программирования.

Схемные доработки программатора микроконтроллера, рекомендуемые с целью обеспечения более качественного процесса программирования устройства
Этот вариант может иметь место, если схема содержит собственный стабилизатор напряжения питания и оснащается развязывающим конденсатором большой ёмкости. Модуль программатора, предназначенный под напряжение питания 3,3В, не в состоянии заряжать конденсатор достаточно быстро, а для программирования PIC требуется не менее 4,5В.
Между тем вариант изолирования можно исключить, если в схеме используется диод Шоттки. Чтобы удерживать вывод перевода микроконтроллера в режим программирования (PGM) на низком уровне, рекомендуется подключать этот вывод к земле через резистор номиналом от 2,2 кОм до 10 кОм.
Всегда рекомендуется таймер включения питания вносить в «слово» конфигурации. Задержка таймера более 40 мс даёт достаточно времени для стабилизации напряжения питания перед началом любой операции. Такой шаг позволяет избежать непреднамеренного выполнения программы до входа в режим программирования.
Во время программирования остальные контакты порта остаются в режиме ввода — имеют высокий импеданс. Используемой схемой необходимо обрабатывать такое состояние по возможности неактивным способом. Чтобы избежать нежелательных «побочных эффектов», следует рассмотреть возможность дополнения подтягивающими резисторами.
Для обеспечения повторного программирования микроконтроллера PIC в условиях напряжения питания ниже 4,5В, область памяти необходимо отключить от защиты. Это обусловлено применением «Chip Erase», единственного способа удаления кода или защиты данных, которого требуют практически все микроконтроллеры PIC с напряжением питания выше 4,5В.
Сигналы ICSP соответствующие контактам PIC 12Fxxx / 16Fxxx
Число ниже аббревиатуры сигнала соответствует выходу разъема ICSP модуля программатора. Для использования модуля с тестовыми платами сторонних производителей требуется адаптер.

Следует обратить внимание: разъём ICSP этого модуля программатора имеет различный порядок сигналов по сравнению с другими программаторами микроконтроллеров PIC
Следующие схемы показывают, как подключать сигналы программирования к микроконтроллерам PIC 12Fxxx / 16Fxxx:

Схемы, определяющие порядок подключения сигнальных проводников, участвующих в процедуре чтения/записи данных микроконтроллеров разной конфигурации
Программирование микроконтроллеров + фирменные средства
Существует солидная группа фирменных программаторов для микроконтроллеров семейства PIC. Наиболее известные аппаратные средства:
- REAL ICE
Характерные отличия отмеченных программаторов – устройства обладают не просто классическими функциями чтения/записи. Фирменным программаторам присущ целый ряд расширенных функций, включая полный контроль содержимого памяти и стёка.
На основе информации: Uolsinectis
КРАТКИЙ БРИФИНГ
Z-Сила — публикации материалов интересных полезных для социума. Новости технологий, исследований, экспериментов мирового масштаба. Социальная мульти-тематическая информация — СМИ .